Ziel:
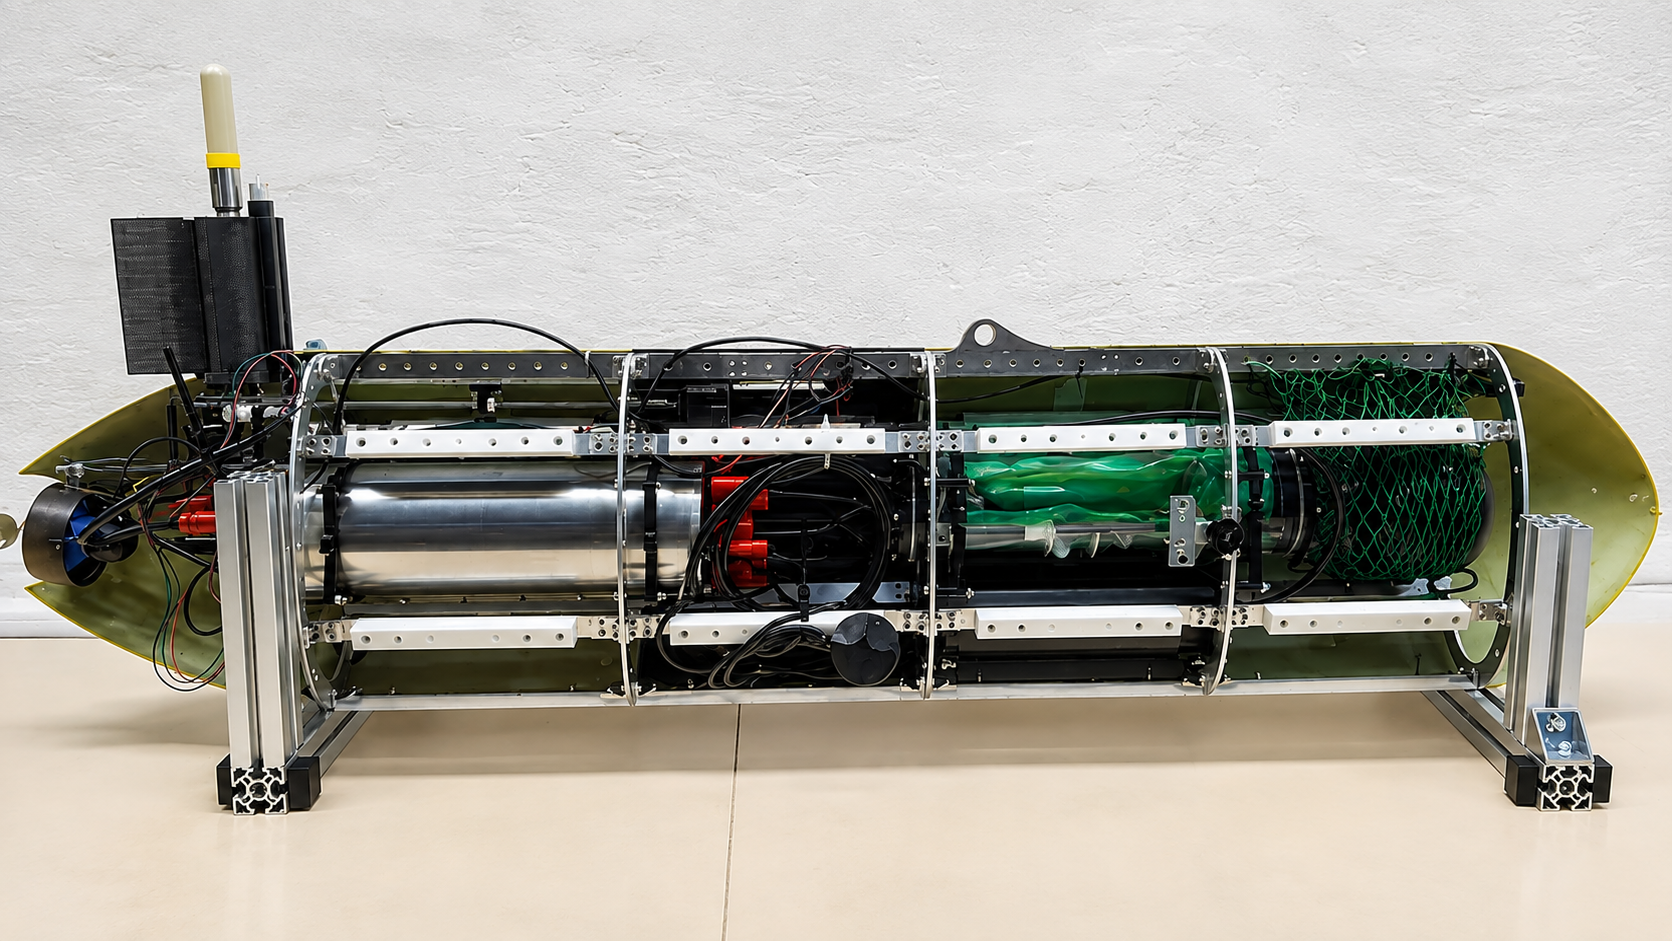
Entwicklung eines Unterwassergleiters mit passivem Flapping-Foil-Konzept.
Inhalt:
- Modularer, drucktoleranter Systemaufbau
- Autonome Navigation und Regelungssysteme
- Open-Innovation-Plattform für Forschung
Partner:
- Universität Rostock, Lehrstuhl für Meerestechnik
- Universität Rostock, Institut für Automatisierungstechnik
Projektträger:
Gefördert durch das Bundesministerium für Forschung, Technologie und Raumfahrt
Zeitraum:
01.10.2023 – 30.09.2024